设计云舟加速器的网络拓扑结构需要综合考虑任务需求、网络性能和可靠性。以下是几种常见的拓扑结构及其适用场景和优缺点分析
 原子VPN
线性拓扑(Linear Topology)
- 描述:节点按序排列,每个节点仅连接到前一个和下一个节点。
- 优点:简单易行,延迟较低,扩展性好。
- 缺点:单点故障可能导致网络中断,带宽分配不均。
- 适用场景:有序数据处理,如数据管道。
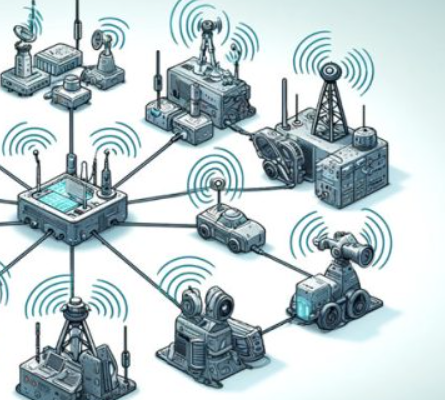
星形拓扑(Star Topology)
- 描述:所有节点连接到一个中心控制面板。
- 优点:管理简单,扩展性好,中心节点可作为终端设备,延迟低。
- 缺点:中心节点可能成为瓶颈,网络延迟增加。
- 适用场景:需要集中管理的环境,适合分布式计算。
网状拓扑(Mesh Topology)
- 描述:每个节点直接连接到其他所有节点。
- 优点:通信效率高,扩展性强,延迟低。
- 缺点:拓扑复杂,成本高,扩展困难。
- 适用场景:小规模环境,需要高性能和低延迟。
环形拓扑(Ring Topology)
- 描述:节点形成一个环,每个节点连接到两个邻居。
- 优点:无单点故障,延迟较低。
- 缺点:环形结构增加复杂性,扩展困难。
- 适用场景:处理环形流数据,如视频监控或实时数据分析。
超网拓扑(HyperNetwork Topology)
- 描述:结合星形和网状,提供高性能和扩展性。
- 优点:高性能,扩展性强,适合大规模云计算。
- 缺点:成本高,拓扑复杂。
- 适用场景:需要高性能和扩展性的环境。
推荐:
- 如果您需要集中管理和高扩展性,星形拓扑是合适的选择。
- 对于大规模高性能需求,超网拓扑可能更适合。
- 需要实时低延迟处理,环形拓扑或星形拓扑是更好的选择。
实际应用考虑:
- 带宽和延迟:使用多带宽网络和优化路径减少延迟。
- 高可用性:采用冗余设计和多路复用技术。
- 拓扑灵活性:根据任务需求灵活调整拓扑结构。
希望以上分析能帮助您选择最适合的网络拓扑结构,满足云舟加速器的高性能和可靠性需求。
@版权声明
转载原创文章请注明转载自原子VPN|多平台网络连接与线路优化工具,支持节点切换、网络测速及电脑手机端使用,满足不同网络环境下的连接需求,网站地址:https://yuanziapp.com.cn/

